
Oscilaciones libres
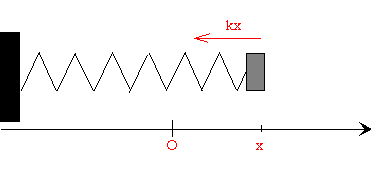
Cuando una partícula se desplaza x de la posición de equilibrio, actúa sobre ella una fuerza que es proporcional al desplazamiento x y de sentido contrario a éste, tal como se muestra en la figura.
La ecuación del movimiento se escribe
ma=-kx
Teniendo en cuenta que la aceleración es la derivada segunda de la posición x, expresamos la ecuación del movimiento como ecuación diferencial de segundo orden.
ω0 se denomina frecuencia propia o natural del oscilador armónico.
La ventaja de expresar las oscilaciones en términos de una ecuación diferencial es que podemos establecer analogías entre sistemas físicos oscilantes completamente diferentes: mecánicos, eléctricos, hidráulicos, etc.
La solución de esta ecuación diferencial es
Las constantes A y B se determinan a partir de la posición inicial x0 y la velocidad inicial v0 en el instante t=0.
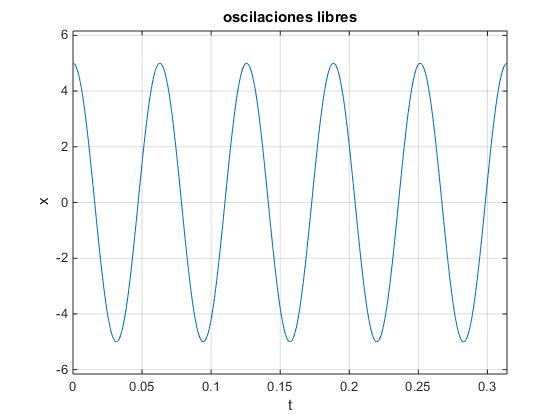
Sea un oscilador de frecuencia angular ω0=100 rad/s. Sabiendo que la partícula parte de la posición x0=5 con velocidad inicial nula, v0=0, obtener y representar su posición x en función del tiempo t
O bien, de forma equivalente, x=A·sin(ω0t+φ), donde A es la amplitud y φ la fase inicial
>> syms w0 x0 v0;
>> x=dsolve('D2x+w0^2*x=0','x(0)=x0','Dx(0)=v0');
>> x=simplify(x)
x =x0*cos(t*w0) + (v0*sin(t*w0))/w0
>> xx=subs(x,{w0 x0 v0},{100 5 0})
xx =5*cos(100*t)
>> ezplot(xx,[0 0.1*pi])
>> xlabel('t')
>> ylabel('x')
>> title('oscilaciones libres')
>> grid on
Trayectoria en el espacio de las fases
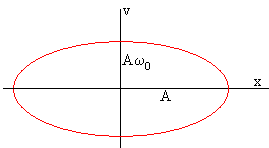
El espacio de las fases nos muestra otra perspectiva del comportamiento de un oscilador. Se representa el momento lineal (o la velocidad) v en el eje vertical, y la posición del móvil x en el eje horizontal.
x=A·sin(ω0t+φ)
v=A·ω0·cos(ω0t+φ)
Eliminando el tiempo t en estas dos ecuaciones, obtenemos la ecuación de la trayectoria, una elipse.
Energía del oscilador
La fuerza es proporcional al desplazamiento x y de sentido contrario a éste.
Como la fuerza F es conservativa. El trabajo de dicha fuerza es igual a la diferencia entre el valor inicial y el final de la energía potencial Ep.
La expresión de la energía potencial es
Donde c es cualquier constante. Se toma como nivel cero de la energía potencial Ep=0 cuando el móvil está en el origen, x=0, por lo que c=0
La función Ep(x) representa una parábola cuyo vértice está en el origen, que tiene un mínimo en x=0 cuyo valor es Ep=0.
fplot(@(x) x.^2/2,[-1,1])
grid on
xlabel('x')
ylabel('E_p(x)')
title('Energía potencial')
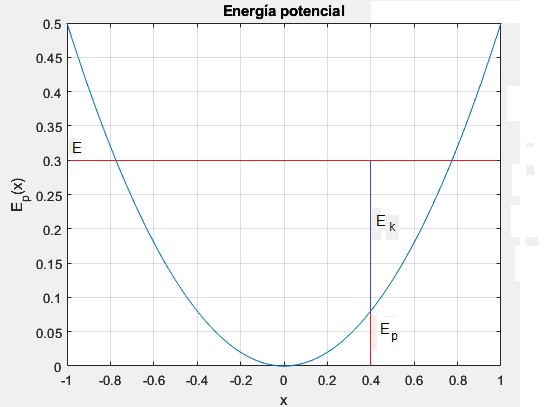
La característica esencial de una oscilación libre es que la amplitud A se mantiene constante y por tanto, la energía total se mantiene constante.
Actividades
Se introduce
- la posición inicial x0, en el control titulado Posición
- la velocidad inicial del móvil v0, en el control titulado Velocidad.
- la frecuencia angular se ha fijado en ω0 =100 rad/s.
Se pulsa en el botón Nuevo.
Fuerza proporcional al desplazamiento
En el apartado anterior, hemos estudiado el caso en el que la fuerza F es proporcional al desplazamiento x y de sentido contario a éste, F=-kx. En este apartado, vamos a considerar el caso hipotético en el que la fuerza es proporcional al desplazamiento, F=kx
La ecuación diferencial del movimiento es
La solución de esta ecuación diferencial es
Las constantes A y B se determinan a partir de la posición inicial x0 y la velocidad inicial v0 en el instante t=0.
Eliminando el signo menos de la fuerza F, cambia el comportamiento de la solución de la ecuación diferencial, de oscilatorio a exponencial
Vamos a examinar distintos casos:
x0=0, v0=0
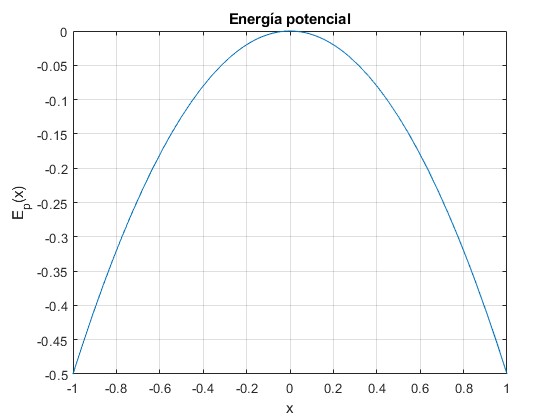
Si la partícula está en reposo en el origen, la partícula permancerá en este lugar para siempre, la fuerza es cero, la aceleración es nula. Se trata de una posición de equilibrio inestable, ya que cualquier pequeña desviación hace que acelere y se vaya al infinito. Como vemos en la figura, la posición x=0, corresponde a un máximo de la energía potencial
fplot(@(x) -x.^2/2,[-1,1])
grid on
xlabel('x')
ylabel('E_p(x)')
title('Energía potencial')
x0≠0, v0=0
Dependiendo del signo de v0 (+,-), la partícula se desplazará hacia +∞ o -∞
x0≠0, v0=0
Dependiendo del signo de x0 (+,-), la partícula se desplazará hacia +∞ o -∞
x0≠0, v0=ω0x0
La patícula se aleja del origen a medida que pasa el tiempo
x0≠0, v0=-ω0x0
Sorprendentemente, en este caso la partícula retorna al origen desde una posición inicial x0
Referencias
Orion Ciftja. Reversing the sign of Hooke’s law. Phys. Educ. 61 (2026) 055005