
Movimiento de una partícula cargada en un campo magnético, bajo la acción de otra fuerza
Fuerza repulsiva,
Ecuación del movimiento
La fuerza repulsiva se encarga de alejar la partícula del origen, mientras que la fuerza que ejerce el campo magnético (perpendicular a la velocidad) se encarga de curvar la trayectoria
Tenemos que resolver un sistema de dos ecuaciones diferenciales acopladas
La forma más conveniente de resolver el sistema de estas dos ecuaciones diferenciales es convertirla en una única ecuación diferencial utilizando números complejos. Véase las páginas tituladas El péndulo de Foucault y Movimiento relativo de rotación uniforme
La ecuación característica es
Que tiene dos raíces r1 y r2. Sin embargo, en este ejemplo nos vamos a limitar a estudiar un caso especial, ω0=ωc/2
La raíz es doble y la solución de la ecuación diferencial tiene la forma
Donde los coeficientes A y B se determinan a partir de las condiciones iniciales. En este caso, la partícula parte del origen
A=0, B=v0.
Ejemplo
- Frecuencia angular, ωc=1
- Velocidad incial, v0x=10, v0y=0
wc=1; %frecuencia ciclotrón
v0x=10; %velocidad inicial
v0y=0;
x=@(t) t.*(v0x*cos(wc*t/2)+v0y*sin(wc*t/2));
y=@(t) t.*(v0y*cos(wc*t/2)-v0x*sin(wc*t/2));
fplot(x,y,[0,30])
grid on
axis equal
xlabel('x')
ylabel('y')
title('Trayectoria')
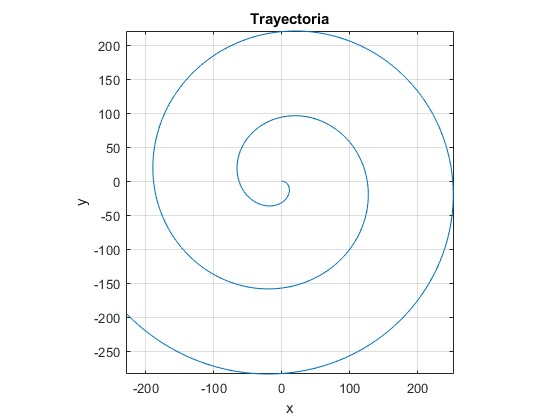
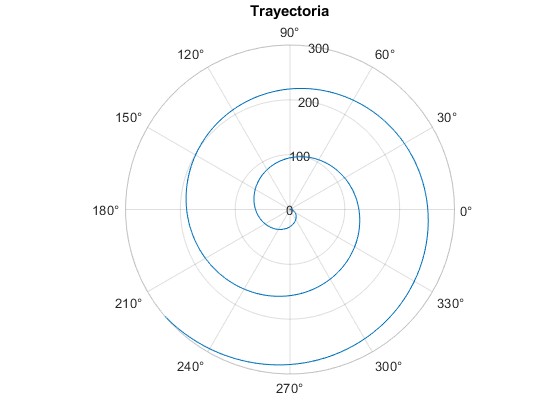
La trayectoria es una espiral del Arquímedes que parte del origen. Comprobación
Escribimos la posición z de la partícula en forma polar
Escribimos la velocidad inicial en la forma polar (módulo, argumento φ)
La distancia r desde el origen a un punto (x,y) de la trayectoria, se obtiene elevando al cuadrado x e y y sumando. El resultado es
La posición z en forma polar se escribe
Representamos la trayectoria de la partícula en un diagrama polar
wc=1; %frecuencia ciclotrón
v0x=10; %velocidad inicial
v0y=0;
phi=atan(v0y/v0x);
t=0:0.1:30;
r=sqrt(v0x^2+v0y^2)*t; %distancia
th=phi-wc*t/2; %ángulo
polarplot(th,r)
title('Trayectoria')
Fuerza atractiva,
Tenemos que resolver el sistema de dos ecuaciones diferenciales acopladas
La forma más conveniente de resolver el sistema de estas dos ecuaciones diferenciales es convertirla en una única ecuación diferencial utilizando números complejos.
Las dos raíces de la ecuación característica son
La solución de la ecuación diferencial es
Donde los coeficientes A y B se determinan a partir de las condiciones iniciales en este caso,
La posición (x, y) de la partícula es
Estudiamos primero dos casos particulares:
ω0→0, ωc≠0
- Posición inicial, x0=0, y0=2
- Velocidad inicial, v0x=1, v0y=2
- Frecuencia ciclotrón, ωc=1
Ω=ωc
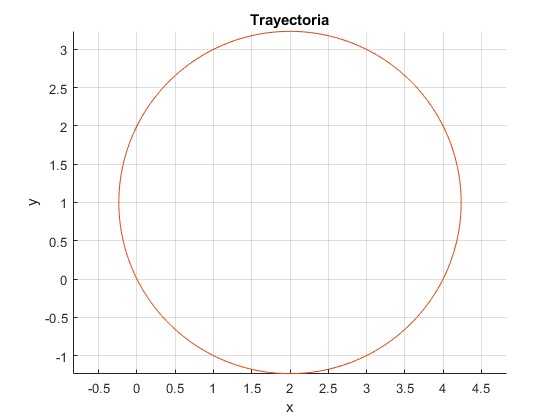
Se trata de una trayectoria circular de centro (xc, yc) y radio R
Comprobación
Ejemplo
x0=0; %posición inicial
y0=2;
v0x=1; %velocidad inicial
v0y=2;
wc=1; %frecuencia ciclotrón
x=@(t) x0+v0y/w-v0y*cos(wc*t)/wc+v0x*sin(wc*t)/wc;
y=@(t) y0-v0x/w+v0y*sin(wc*t)/w+v0x*cos(wc*t)/wc;
xc=x0+v0y/wc;
yc= y0-v0x/wc;
R=sqrt(v0x^2+v0y^2)/wc;
hold on
fplot(x,y,[0,2*pi/wc])
%circunferencia de centro xc,yc y radio R
fplot(@(th) xc+R*cos(th),@(th) yc+R*sin(th),[0,2*pi])
hold off
axis equal
grid on
xlabel('x')
ylabel('y')
title('Trayectoria')
ω0≠0, ωc→0
Ω=2ω0
Ejemplo
- Posición inicial, x0=0, y0=2
- Velocidad inicial, v0x=1, v0y=2
- Frecuencia angular, ω0=0.5
- Tiempo, T=2π/ω0
x0=0; %posición inicial
y0=2;
v0x=1; %velocidad inicial
v0y=2;
w0=0.5; %frecuencia
x=@(t) x0*cos(w0*t)+v0x*sin(w*t)/w0;
y=@(t) y0*cos(w0*t)+v0y*sin(w0*t)/w0;
fplot(x,y,[0,2*pi/w0])
axis equal
grid on
xlabel('x')
ylabel('y')
title('Trayectoria')
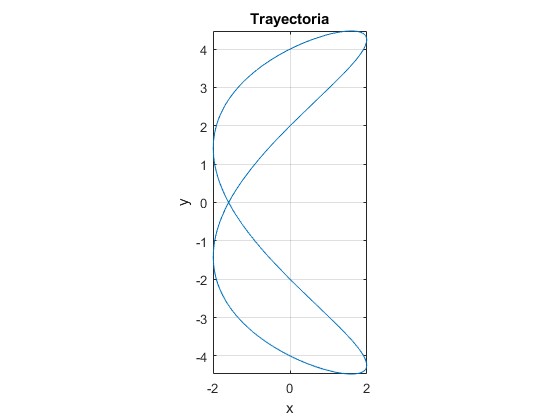
- Posición inicial, x0=0, y0=2
- Velocidad inicial, v0x=1, v0y=2
- Frecuencia angular, ω0=1
- Tiempo, T=2π/ω0
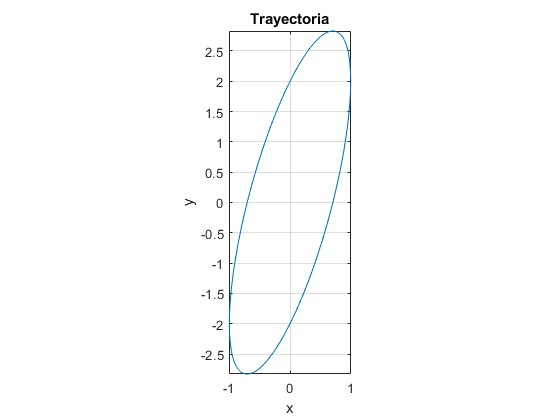
Una elipse girada
Caso general, ω0≠0, ωc≠0
Ejemplo
- Posición inicial, x0=2, y0=0
- Velocidad inicial, v0x=1, v0y=1
- Frecuencia ciclotrón, ωc=1
- Frecuencia angular, ω0=1
- Tiempo, T=100
x0=2; %posición inicial
y0=0;
v0x=1; %velocdad inicial
v0y=1;
w0=1; %frecuencia
wc=1; %frecuencia ciclotrón
W=sqrt(wc^2+4*w0^2);
x=@(t) (x0*(W+wc)/(2*W)+v0y/W)*cos((W-wc)*t/2)-
(y0*(W+wc)/(2*W)-v0x/W)*sin((W-wc)*t/2)+(x0*(W-wc)/(2*W)
-v0y/W)*cos((W+wc)*t/2)+(y0*(W-wc)/(2*W)+v0x/W)*sin((W+wc)*t/2);
y=@(t) (x0*(W+wc)/(2*W)+v0y/W)*sin((W-wc)*t/2)+
(y0*(W+wc)/(2*W)-v0x/W)*cos((W-wc)*t/2)-(x0*(W-wc)/(2*W)-v0y/W)*
sin((W+wc)*t/2)+(y0*(W-wc)/(2*W)+v0x/W)*cos((W+wc)*t/2);
fplot(x,y,[0,100])
axis equal
grid on
xlabel('x')
ylabel('y')
title('Trayectoria')
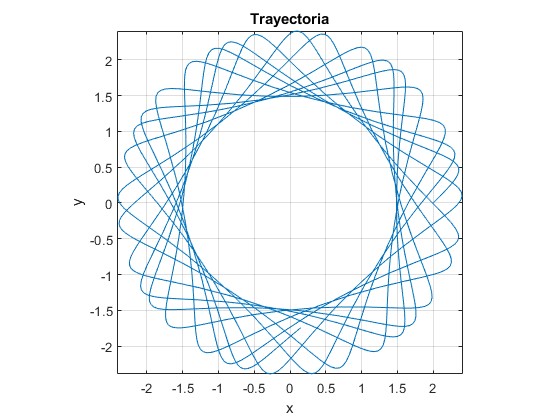
La partícula se mueve en la región anular comprendida entre dos circunferecias concéntricas
La partícula está a la misma distancia del origen en los instantes 0 y 2πn/Ω, donde n=1,2,3...Por ejemplo, n=10
x0=2; %posición inicial
y0=0;
v0x=1; %velocidad incial
v0y=1;
w0=1; %frecuencia
wc=1; %frecuencia ciclotrón
W=sqrt(wc^2+4*w0^2);

x=@(t) (x0*(W+wc)/(2*W)+v0y/W)*cos((W-wc)*t/2)-
(y0*(W+wc)/(2*W)-v0x/W)*sin((W-wc)*t/2)+(x0*(W-wc)/(2*W)-v0y/W)*
cos((W+wc)*t/2)+(y0*(W-wc)/(2*W)+v0x/W)*sin((W+wc)*t/2);
y=@(t) (x0*(W+wc)/(2*W)+v0y/W)*sin((W-wc)*t/2)+(y0*(W+wc)/(2*W)-
v0x/W)*cos((W-wc)*t/2)-(x0*(W-wc)/(2*W)-v0y/W)*sin((W+wc)*t/2)+
(y0*(W-wc)/(2*W)+v0x/W)*cos((W+wc)*t/2);
hold on
plot(x(0),y(0),'ro','markersize',3,'markerfacecolor','r')
n=10;
fplot(x,y,[0,2*pi*n/W])
line([0,x(0)],[0,y(0)],'color','r')
plot(x(20*pi/W),y(20*pi/W),'bo','markersize',3,'markerfacecolor','b')

R0=sqrt(x(0)^2+y(0)^2);
R1=sqrt(x(2*pi*n/W)^2+y(2*pi*n/W)^2);
disp([R0,R1])
line([0,x(20*pi/W)],[0,y(20*pi/W)],'color','b')
hold off
axis equal
grid on
xlabel('x')
ylabel('y')
title('Trayectoria')
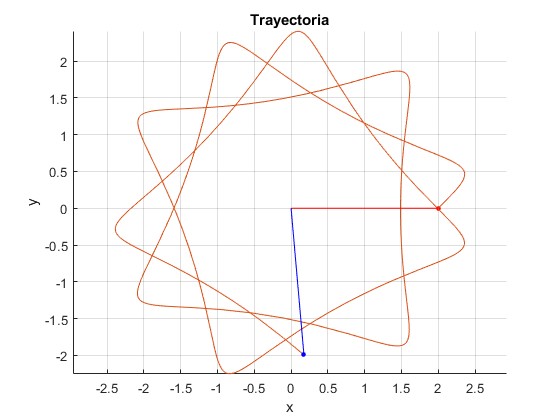
La distancia desde el origen a la posción inicial t=0, es r=2 (en rojo). La distancia a la posición que tiene la partícula en el instante 20π/Ω es tambien r=2 (en azul)
2.0000 2.0000
La partícula cargada parte del origen
- Posición inicial, x0=0, y0=0
- Tiempo, T=20π/Ω
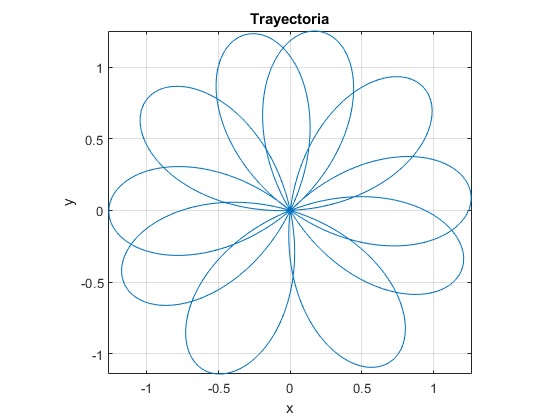
La partícula cargada parte de la posición
- Posición inicial, x0=0, y0=2
- Tiempo, T=20π/Ω
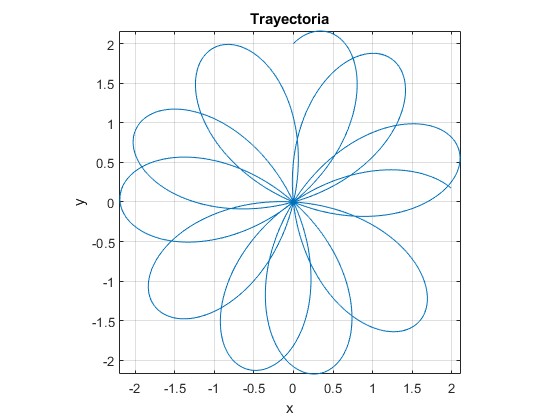
Para simplificar, supondremos que la partícula parte del reposo, v0x=0, v0y=0
Ejemplo
- Posición inicial, x0=2, y0=0
- Velocidad inicial, v0x=0, v0y=0
- Frecuencia ciclotrón, ωc=1
- Frecuencia angular, ω0=
- Tiempo, 6π/Ω
Ω=3
x0=2; %posición inicial
y0=0;
v0x=0; %velocidad inicial
v0y=0;
w0=sqrt(2); %frecuencia
wc=1;   %frecuencia ciclotrón
W=sqrt(wc^2+4*w0^2);
x=@(t) (x0*(W+wc)/(2*W)+v0y/W)*cos((W-wc)*t/2)-(y0*(W+wc)/(2*W)
-v0x/W)*sin((W-wc)*t/2)+(x0*(W-wc)/(2*W)-v0y/W)*cos((W+wc)*t/2)+
(y0*(W-wc)/(2*W)+v0x/W)*sin((W+wc)*t/2);
y=@(t) (x0*(W+wc)/(2*W)+v0y/W)*sin((W-wc)*t/2)+(y0*(W+wc)/(2*W)-
v0x/W)*cos((W-wc)*t/2)-(x0*(W-wc)/(2*W)-v0y/W)*sin((W+wc)*t/2)+
(y0*(W-wc)/(2*W)+v0x/W)*cos((W+wc)*t/2);
plot(x,y,[0,6*pi/W])
axis equal
grid on
xlabel('x')
ylabel('y')
title('Trayectoria')
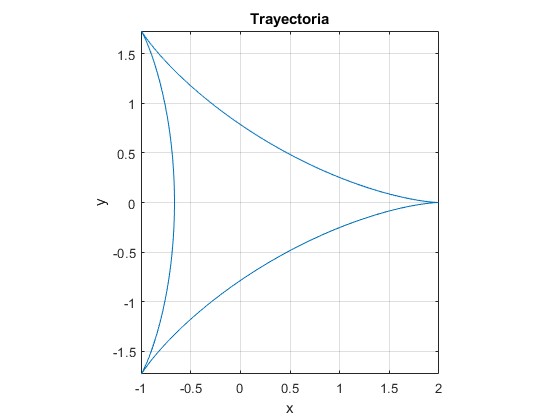
- Posición inicial, x0=2, y0=0
- Velocidad inicial, v0x=0, v0y=0
- Frecuencia ciclotrón, ωc=1
- Frecuencia angular, ω0=
- Tiempo, 10π/Ω
Ω=5
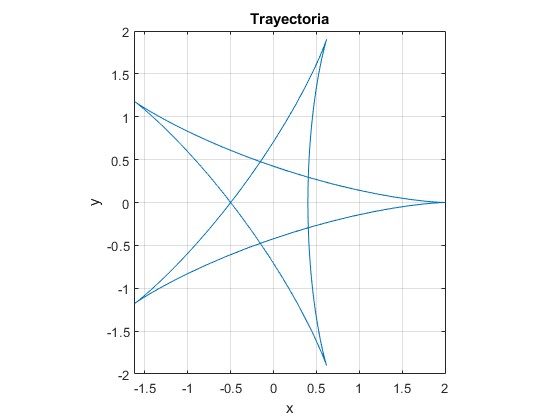
- Posición inicial, x0=2, y0=0
- Velocidad inicial, v0x=0, v0y=0
- Frecuencia ciclotrón, ωc=3
- Frecuencia angular, ω0=2
- Tiempo, 10π/Ω
Ω=5
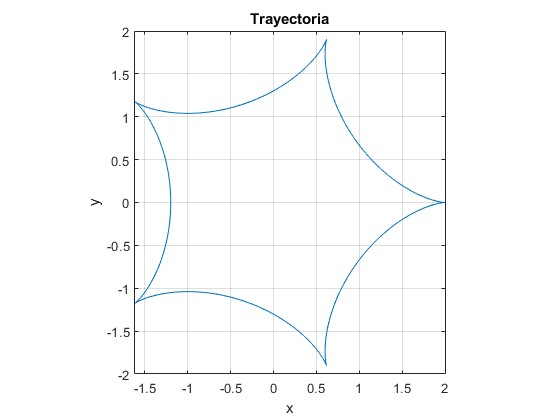
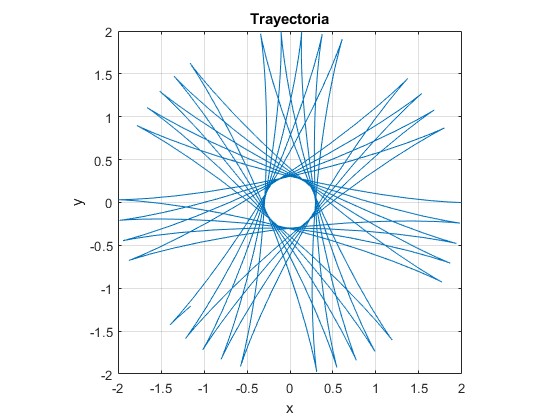
- Posición inicial, x0=2, y0=0
- Velocidad inicial, v0x=0, v0y=0
- Frecuencia ciclotrón, ωc=0.3
- Frecuencia angular, ω0=1
- Tiempo, 100;
Fuerza de rozamiento proporcional a la velocidad,
Las ecuaciones diferenciales del movimiento son
La forma más conveniente de resolver el sistema de estas dos ecuaciones diferenciales es convertirla en una única ecuación diferencial utilizando números complejos.
Obtenemos una constante del movimiento
La solución particular z1=c, una constante tal que
La raíz de la ecuación característica
La solución completa es la suma de la solución particular z1 y de la homogénea
Los coeficientes A y B se calculan a partir de las condiciones iniciales
La posición de la partícula cargada z=x+iy es
Si la partícula parte del origen x0=0, y0=0, z(0)=0
La posición (x, y) de la partícula es
A medida que transcurre el tiempo, la partícula cargada tiende hacia la posición
Ejemplo
- Posición inicial, x0=0, y0=0
- Velocidad inicial, v0x=1, v0y=1
- Frecuencia ciclotrón, ωc=10
- Frecuencia angular, ωm=1
- Tiempo, 100;
Representamos la trayectorai que tiende al punto (x(∞), y(∞))
v0x=1; %velocidad inicial
v0y=1;
wc=10; %frecuencia ciclotrón
wm=1; %frecuencia
x=@(t) (v0x*wm+v0y*wc-exp(-wm*t).*((v0x*wm+v0y*wc)*cos(wc*t)+
(v0y*wm-v0x*wc)*sin(wc*t)))/(wc^2+wm^2);
y=@(t) (v0y*wm-v0x*wc-exp(-wm*t).*((v0y*wm-v0x*wc)*cos(wc*t)-
(v0x*wm+v0y*wc)*sin(wc*t)))/(wc^2+wm^2);
fplot(x,y,[0,10])

xf=(v0x*wm+v0y*wc)/(wm^2+wc^2); %posición final
yf=(v0y*wm-v0x*wc)/(wm^2+wc^2);
disp([xf,yf])
disp([x(100),y(100)])
grid on
axis equal
xlabel('x')
ylabel('y')
title('Trayectoria')
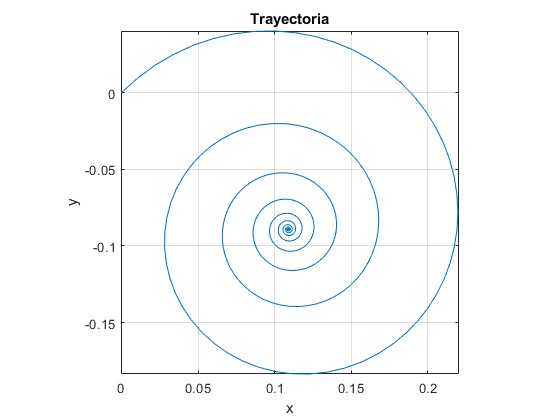
En el instante t=100, se ha alcanzado casi la posición límite final (x(∞), y(∞))
    0.1089   -0.0891
    0.1089   -0.0891
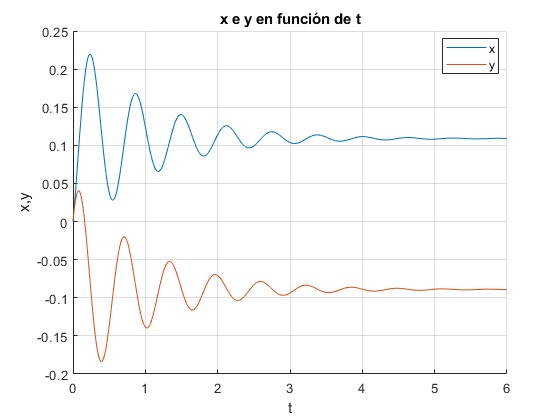
Representamos x e y en función del tiempo t
v0x=1; %velocidad inicial
v0y=1;
wc=10; %frecuencia ciclotrón
wm=1; %frecuencia
x=@(t) (v0x*wm+v0y*wc-exp(-wm*t).*((v0x*wm+v0y*wc)*cos(wc*t)+
(v0y*wm-v0x*wc)*sin(wc*t)))/(wc^2+wm^2);
y=@(t) (v0y*wm-v0x*wc-exp(-wm*t).*((v0y*wm-v0x*wc)*cos(wc*t)-
(v0x*wm+v0y*wc)*sin(wc*t)))/(wc^2+wm^2);
hold on
fplot(x,[0,6])
fplot(y,[0,6])
hold off
grid on
xlabel('t')
legend('x','y','location','best')
ylabel('x,y')
title('x e y en función de t')
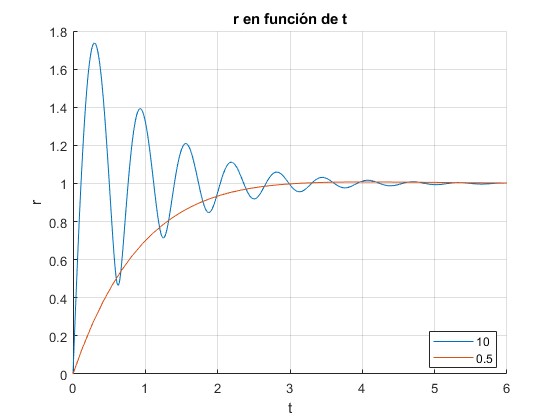
La distancia r desde el origen a la posición (x, y) de la partícula es
Representamos r/r(∞) en función de t para dos valores de ωc
v0x=1; %velocidad inicial
v0y=1;
wm=1; %frecuencia
hold on
for wc=[10,0.5]
    r=@(t) sqrt(1-2*exp(-wm*t).*cos(wc*t)+exp(-2*wm*t));
    fplot(r,[0,6])
end
hold off
grid on
legend('10','0.5','location','best')
xlabel('t')
ylabel('r')
title('r en función de t')
Referencias
Orion Ciftja, Cleo L Bentley Jr. Spiral motion of a charged particle in a perpendicular magnetic field caused by a critically tuned repulsive force. Phys. Scr. 101 (2026) 165201
Orion Ciftja. Two-dimensional motion of a parabolically confined charged particle in a perpendicular magnetic field. Cent. Eur. J. Phys. 11(2), 2013, 173-181
Jana Tóthová, Ján Buša, Vladimír Lisý. Charged particle in a magnetic field: from basic physics to Brownian motion. Eur. J. Phys. 47 (2026) 035712