
Variantes de la máquina de Atwood
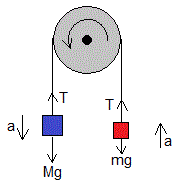
Dibujamos las fuerzas (peso y la tensión T de la cuerda) sobre cada uno de los dos cuerpos y aplicamos la segunda ley de Newton. La aceleración a de los cuerpos es la misma al estar unidos por una cuerda inextensible
Sin rozamiento
Un cuerpo de masa m puede deslizar por un plano horizontal, está unido a otro cuerpo que cuelga de masa M por una cuerda inextensible y de masa despreciable. La cuerda pasa por una polea ideal de radio muy pequeño y momento de inercia despreciable
En este apartado, estudiamos el movimiento del bloque de masa m en ausencia de rozamiento.
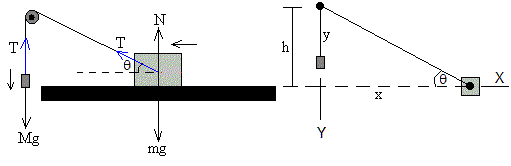
Situamos el origen en la polea y los ejes tal como indica la figura de la derecha, el eje Y apuntando hacia abajo
Dibujamos las fuerzas sobre cada uno de los dos cuerpos y aplicamos la segunda ley de Newton.
Movimiento de las pesas
Movimiento del bloque
Las pesas situadas en un platillo se mueven verticalmente con una aceleración que es distinta de la aceleración del bloque.
El bloque está en equilibrio en la dirección vertical
Tsinθ+N-mg=0
Donde la reacción del plano horizontal N tiene que ser una cantidad positiva, para que el bloque se mantenga deslizando
El bloque se mueve con aceleración a lo largo del plano horizontal
El máximo valor de la tensión T=Mg. El mínimo valor de N, cuando θ=π/2, es mg-T. Para que N>0, se tiene que cumplir que m>M
Eliminamos la tensión T para obtener la ecuación
En un instante dado t, el bloque dista x de la polea y las pesas se encuentran en la posición y por debajo de la polea. La relación entre x e y es
donde l es la longitud de la cuerda y h la altura de la polea sobre el plano horizontal.
Derivando con respecto del tiempo
Para obtener la relación entre las aceleraciones d2x/dt2 y d2y/dt2, derivamos respecto del tiempo la relación anterior.
La ecuación del movimiento es
Para determinar la posición x del bloque en función del tiempo t, tenemos que resolver una ecuación diferencial por procedimientos numéricos con las siguientes condiciones iniciales en el instante t=0, x=x0, dx/dt=0, parte del reposo.
La posición y de las pesas es
Cuando no hay rozamiento, la energía se conserva. La energía inicial es E0=-Mgy0. El nivel cero de energía potencial se sitúa en la polea
La energía en el instante t es la potencial de las pesas y las cinéticas del bloque y las pesas
La conservación de la energía nos permite verificar si el procedimiento numérico, produce buenos resultados.
Consideremos el siguiente sistema
- Masa del bloque, m=1 kg
- Masa de las pesas que cuelgan, M=0.8 kg
- Longitud de la cuerda, l=1.5 m
- Altura de la polea sobre el plano horizontal, h=1 m
- Posición inicial del bloque, x0=0.8 m
Se representa la posición x del bloque y la posición y de las pesas en función del tiempo t.
function  arrastra_2()
    m=1; %bloque
    M=0.8; %pesas
    h=1; %altura polea
    l=1.5; %longitud cuerda
    x0=0.8;
    [t,x]=ode45(@aceleracion,[0,5.4],[x0,0]);
    y=l-sqrt(x(:,1).^2+h^2);
    plot(t,x(:,1),t,y) %tiempo t, posición y
    grid on
    xlabel('t')
    ylabel('x,y');
    legend('x','y','location','best')
    title('Movimiento')
    %conservación de la energía
    y0=l-sqrt(x0^2+h^2);
    E0=-M*9.8*y0;
    vy=-(x(:,1).*x(:,2))./sqrt(x(:,1).^2+h^2);
    E=-M*9.8*y+M*vy.^2/2+m*x(:,2).^2/2;
    disp(E0)
    disp(E)

   function z=aceleracion(~,x)
       a=(M/m)*x(1)^2/(x(1)^2+h^2)+1;
       b=-(M/m)*(9.8+h^2*x(2)^2/(x(1)^2+h^2)^(3/2))*x(1)/sqrt(x(1)^2+h^2);
       z=[x(2); b/a];
   end
end
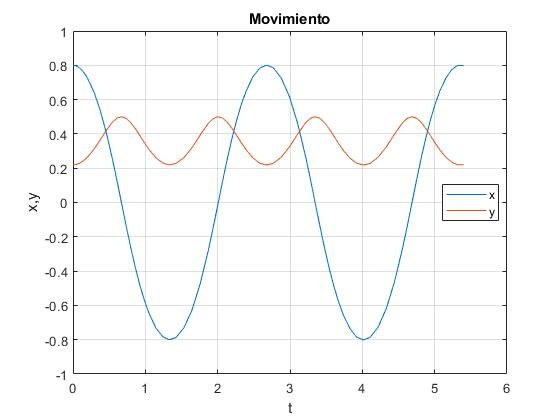
Mientras bloque se desplaza desde x0 a x=0, las pesas se desplazan desde
, a y=l-h. Un cuarto de periodo después el bloque se encuentra en -x0 y las pesas en y0
Comprobamos la conservación de la energía
    -1.7199 %incial E0

    -1.7199
    -1.7199 %en el instante t, E
   ...
   -1.7093
   -1.7094
El procedimiento numérico
Con rozamiento
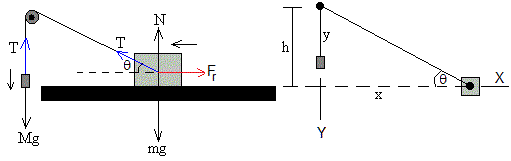
Cuando hay rozamiento, la fuerza de rozamiento Fr=μkN, se opone al movimiento del bloque. Cuando el bloque se mueve a lo largo del eje X hacia la izquierda (dx/dt<0) la fuerza de rozamiento apunta hacia la derecha, es positiva. Cuando se mueve hacia la derecha (dx/dt>0) es negativa
La función sgn(dx/dt) determina el signo de la velocidad del bloque.
Eliminamos la tensión T en las ecuaciones del movimiento
Con la relación establecida en el apartado anterior entre las aceleraciones a la largo del eje X y a lo largo del eje Y, obtenemos
La ecuación diferencial que describe el movimiento del bloque es
La posición y de las pesas es
Comprobamos que cuando μk=0, (no hay rozamiento), obtenemos la ecuación del movimiento del apartado anterior
Cuando se detiene (la velocidad es nula pero no lo es la aceleración) se calcula la tensión T de la cuerda a partir de la ecuación del movimiento del bloque. Se comprueba si la componente horizontal de la tensión de la cuerda Tcosθ supera el máximo valor de la fuerza de rozamiento μsN=μs(mg-Tsinθ) en cuyo caso el movimiento del bloque continúa. En caso contario, el bloque se detiene
Energías
Se ha tomado como nivel cero de energía potencial, la altura 2h-l de la posición y=l-h de las pesas, cuando el bloque se encuentra en el origen x=0
Energía potencial cuando la posición de las pesas es y, Ep=Mg(l-h-y). Cuando y=l-h la energía potencial Ep es nula
La energía cinética del bloque es
La energía cinética de las pesas es
La suma de las tres contribuciones es la energía E del sistema
La energía inicial, es la potencial de las pesas cuando el bloque se ha desplazado a x0
La diferencia E-E0 es el trabajo de la fuerza de rozamiento
Actividades
Se introduce
- La masa del las pesas que cuelgan M, en el control titulado Masa pesas
- La masa del bloque se ha fijado en m=1 kg
- El coeficiente de rozamiento μs=μk, en el control titulado Coef. rozamiento
- La posición inicial del bloque, x0 en el control titulado Posición
- La longitud de la cuerda se ha fijado en l=1.5 m
- La altura de la polea se ha fijado en h=1 m
El bloque no se puede desplazar hacia la derecha más de
El programa interactivo muestra el balance energético
La energía E se divide en dos sectores: energía potencial (sector azul) de las pesas y la cinética (sector rojo) del bloque y las pesas . El radio del círculo que representa la energía total E va disminuyendo. Parte de la energía inicial E0 se va transformando en trabajo de la fuerza de rozamiento (en color negro)
En la parte superior derecha, se porporcionan los datos de
- El tiempo t
- La posición x del bloque
- La velocidad dx/dt del bloque
- La posición y de las pesas
Otra variante de la máquina de Atwood
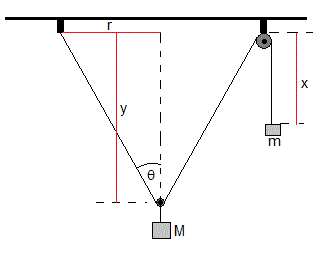
Se trata de una máquina de Atwood en forma de V. En el vértice hay una polea móvil, los extremos distan 2r y el ángulo entre las cuerdas es 2θ
La polea móvil soporta un peso M. La cuerda pasa por una polea fija, del extremo libre de la cuerda cuelga un peso m, tal como se muestra en la figura.
Supondremos que la cuerda de longitud L es inextensible y de masa despreciable y que no hay rozamiento en las dos poleas de pequeñ,o radio.
y es el desplazamiento de la polea móvil, x el desplazamiento del peso m y θ es la mitad del ángulo del vértice. La relación es
Derivamos respecto del tiempo, relacionando velocidades y aceleracciones
Ecuaciones del movimiento
Polea móvil
Peso m
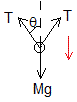
Sea T la tensión de la cuerda. En la figura, se muestran las fuerzas sobre la polea móvil. La ecuación del movimiento es
En la figura, se muestran las fuerzas sobre el peso m. La ecuación del movimiento es

Eliminamos la tensión T en el sistema de dos ecuaciones
Es más conveniente resolver una única ecuación diferencial en términos de ángulo θ y su derivada
Aceleración del peso m
Aceleración de la polea móvil
Obtenemos la ecuación diferencial en términos del ángulo θ, teniendo en cuenta que
Resolveremos la ecuación diferencial en θ por procedimientos numéricos, con las siguientes condiciones iniciales. En el instante t=0, θ=θ0, dθ/dt=0
Conservación de la energía
En términos del ángulo θ
Podemos omitir el último término que es constante
Solución numérica
Resolvemos la ecuación diferencial en θ utilizando el procedimiento
Datos
- Masa del bloque unido a la polea móvil, M=5 kg
- Masa que cuelga del extremo libre, m=7 kg
- Angulo inicial entre las cuerdas, θ0=65°
- Separación, r=3 m
function atwood_8
    M=5;
    m=7;
    th_0=65*pi/180; %ángulo inicial
    r=3;
    opts=odeset('events',@stop_atwood);
    f=@(t,x)[x(2); 2*x(2)^2/tan(x(1))+sin(x(1))^2*(2*m*9.81*cos(x(1))-
M*9.81+4*m*r*x(2)^2/tan(x(1)))/(r*(M+4*m*cos(x(1))^2))];
    [t,x]=ode45(f,[0,2],[th_0,0],opts);
    %aceleraciones
    a1=-(M*9.81-2*m*9.81*cos(x(:,1))-4*m*r*x(:,2).^2./tan(x(:,1))).
/(M+4*m*cos(x(:,1)).^2);
    a2=2*cos(x(:,1)).*a1-(2*r*x(:,2).^2)./sin(x(:,1));
    hold on
    plot(t,a1)
    plot(t,a2)
    hold off
    grid on
    xlabel('t')
    ylabel('a');
    legend('a_1','a_2','location', 'best')
    title('Máquina de Atwood')

    figure %velocidad
    plot(t,x(:,2))
    grid on
    xlabel('t')
    ylabel('d\theta/dt');
    title('Máquina de Atwood')
    disp(x(end,1)*180/pi)

   %energía
    E=(r^2*(M/2+2*m*cos(x(:,1)).^2).*x(:,2).^2)./(sin(x(:,1)).^4)-
M*9.81*r./tan(x(:,1))+2*m*9.81*r./sin(x(:,1));
    disp(E)

    function [value,isterminal,direction]=stop_atwood(~,x)
        value=[x(2), x(1)-75*pi/180];
        isterminal=[1, 1];
        direction=[-1,1];
    end
end
El script de MATLAB realiza las siguientes tareas:
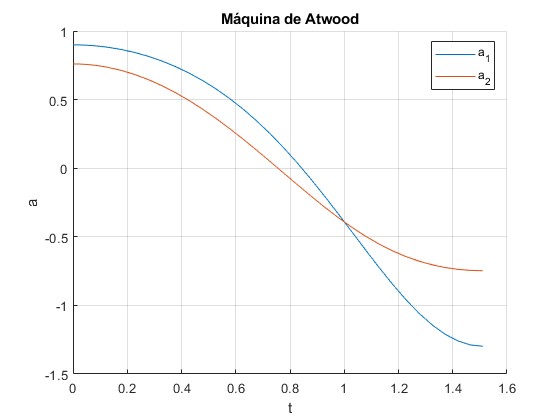
Representa la aceleración a1=-d2y/dt2 (hacia arriba) de la masa M, unida a la polea móvil y la aceleración de la masa m que cuelga del extremo libre, a2=d2x/dt2 (hacia abajo).
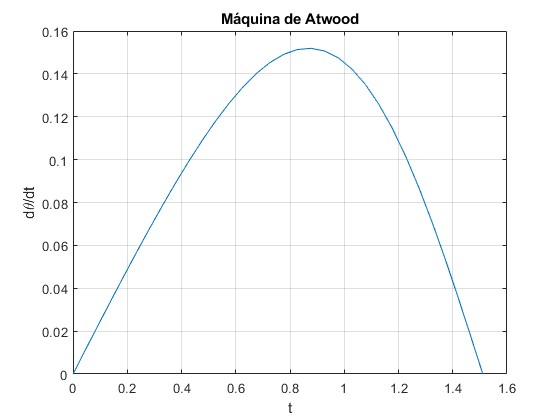
Representa la velocidad dθ/dt en función del tiempo
Las pesas m y M parten del reposo, se aceleran y luego, se frenan. En un instante dado, la aceleración se hace nula
La velocidad se incrementa, se hace máxima en un instante determinado, disminuye y se anula cuando el ángulo θ=73.26°. Para este ángulo, el sistema vuelve a estar en reposo
73.2642
Comprobamos que la energía se mantiene constante
  385.9966
  385.9966
  ....
  385.9966
Referencias
H J Herrera Suárez, M Machado-Higuera, J H Muñoz. Two blocks connected by a string with variable tension: a dynamic case. Phys. Educ. 55 (2020) 055022
Carl E Mungan. Comment on 'Two blocks connected by a string with variable tension: a dynamic case'. Phys. Educ. 56 (2021) 028001
Salam Sakr. Counterintuitive mass dependence in a variable-geometry Atwood machine. Eur. J. Phys. 47 (2026) 035013